Rabu, 21 Oktober 2020

Modul 3


MODUL III
COMMUNICATION


  1. Memahami prinsip kerja UART, SPI, dan I2C
  2. Mengaplikasikan protokol komunikasi UART, SPI, dan I2C pada arduino
  1. Module Arduino
  2. Push Button
  3. LED

A. Universal Asynchronous Receiver Transmitter (UART)
   UART (Universal Asynchronous Receiver-Transmitter) adalah bagian perangkat keras komputer yang menerjemahkan antara bit-bit paralel data dan bit-bit serial. UART biasanya berupa sirkuit terintegrasi yang digunakan untuk komunikasi serial pada komputer atau port serial perangkat periperal.

Cara kerja komunikasi UART


Data dikirimkan secara paralel dari bus ke UART 1. Pada UART 1 ditambahkan start bit, parity bit, dan stop bit, kemudian dimuat dalam satu paket data. Paket data ditransmisikan secara serial dari Tx UART 1 ke Rx UART 2. UART 2 mengkonversikan data dan menghapus bit tambahan, kemudian di tranfer secara parallel ke data bus penerima.

B. Serial Peripheral Interface (SPI)

Serial Peripheral Interface ( SPI ) merupakan salah satu mode komunikasi serial synchrounous kecepatan tinggi yang dimiliki oleh ATmega 328. Komunikasi SPI membutuhkan 3 jalur yaitu MOSI, MISO, dan SCK. Melalui komunikasi ini data dapat saling dikirimkan baik antara mikrokontroller maupun antara mikrokontroller dengan peripheral lain di luar mikrokontroler.

MOSI : Master Output Slave Input Artinya jika dikonfigurasi sebagai master maka pin MOSI sebagai output tetapi jika dikonfigurasi sebagai slave maka pin MOSI sebagai input.

MISO : Master Input Slave Output Artinya jika dikonfigurasi sebagai master maka pin MISO sebagai input tetapi jika dikonfigurasi sebagai slave maka pin MISO sebagai output.
SCLK : Clock Jika dikonfigurasi sebagai master maka pin CLK berlaku sebagai output tetapi jika dikonfigurasi sebagai slave maka pin CLK berlaku sebagai input.
SS/CS : Slave Select/ Chip Select adalah jalur master memilih slave mana yang akan dikirimkan data.
Cara kerja komunikasi SPI
Sinyal clock dialirkan dari master ke slave yang berfungsi untuk sinkronisasi. Master dapat memilih slave mana yang akan dikirimkan data melalui slave select, kemudian data dikirimkan dari master ke slave melalui MOSI. Jika butuh respon data maka slave mentransfer data ke master melalui MISO.

C. Inter Integrated Circuit (12C)

Inter Integrated Circuit atau sering disebut I2C adalah standar komunikasi serial dua arah menggunakan dua saluran yang didisain khusus untuk mengirim maupun menerima data. Sistem I2C terdiri dari saluran SCL (Serial Clock) dan SDA (Serial Data) yang membawa informasi data antara I2C dengan pengontrolnya. 

Cara kerja komunikasi 12C


Pada I2C, data ditransfer dalam bentuk message yang terdiri dari kondisi start, Address Frame, R/W bit, ACK/NACK bit, Data Frame 1, Data Frame 2,  dan kondisi Stop.
Kondisi start dimana saat pada SDA beralih dari logika high ke low sebelum SCL.
Kondisi stop dimana saat pada SDA beralih dari logika low ke high sebelum SCL.
R/W bit berfungsi untuk menentukan apakah master mengirim data ke slave atau meminta data dari slave. (logika 0 = mengirim data ke slave, logika 1 = meminta data dari slave)

ACK/NACK bit berfungsi sebagai pemberi kabar jika data frame ataupun address frame telah diterima receiver.

D. Ardunio
    Arduino adalah kit elektronik atau papan rangkaian elektronik open source yang di dalamnya terdapat komponen utama yaitu sebuah chip mikrokontroler dengan jenis AVR dari perusahaan Atmel. Arduino yang kita gunakan dalam praktikum ini adalah Arduino Uno yang menggunakan chip AVR ATmega 328P. Dalam memprogram Arduino, kita bisa menggunakan komunikasi serial agar Arduino dapat berhubungan dengan komputer ataupun perangkat lain.

Adapun spesifikasi dari Arduino Uno adalah sebagai berkut :

Gambar 2. Arduino Uno


BAGIAN-BAGIAN ARDUINO UNO

POWER USB
Digunakan untuk menghubungkan Papan Arduino dengan komputer lewat koneksi USB.

POWER JACK
Supply atau sumber listrik untuk Arduino dengan tipe Jack. Input DC 5 - 12 V.

Crystal Oscillator
Kristal ini digunakan sebagai layaknya detak jantung pada Arduino.
Jumlah cetak menunjukkan 16000 atau 16000 kHz, atau 16 MHz.

Reset
Digunakan untuk mengulang program Arduino dari awal atau Reset.

Digital Pins I / O
Papan Arduino UNO memiliki 14 Digital Pin. Berfungsi untuk memberikan nilai logika ( 0 atau 1 ). Pin berlabel " ~ " adalah pin-pin PWM ( Pulse Width Modulation ) yang dapat digunakan untuk menghasilkan PWM.

Analog Pins
Papan Arduino UNO memiliki 6 pin analog A0 sampai A5. Digunakan untuk membaca sinyal atau sensor analog seperti sensor jarak, suhu dsb, dan mengubahnya menjadi nilai digital.

LED Power Indicator
Lampu ini akan menyala dan menandakan Papan Arduino mendapatkan supply listrik dengan baik. 


[menuju awal]

Selasa, 29 September 2020

Percobaan 3

[menuju akhir]


1. Komponen [kembali]

1. Arduino

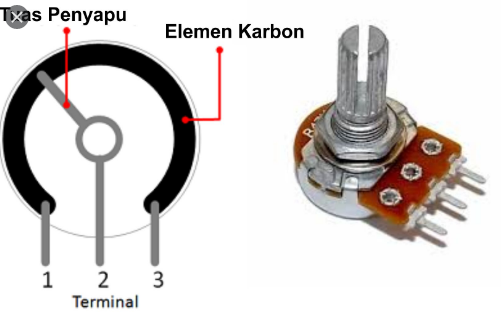
2. Potensiometer


3. Motor DC


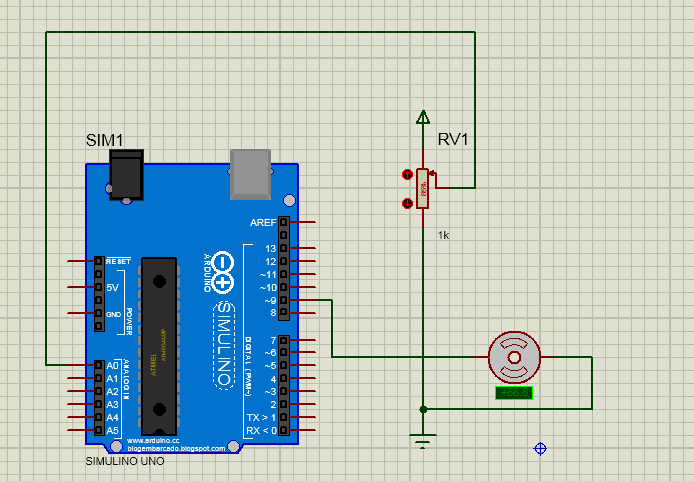
2. Rangkaian Simulasi [kembali]

Gambar 1. Rangkaian Percobaan 3

3. Flowchart [kembali]

Gambar 2. Flowchart Program Arduino

byte pot= A0;
byte motor= 9;
 
int nilai;
int output;
 
void setup(){
  pinMode(motor, OUTPUT);
  Serial.begin(9600);
}

void loop(){
  nilai= analogRead(pot);
  output= map(nilai, 0, 1023, 0, 255);
 
  analogWrite(motor, output);
 
  Serial.print("potensiometer: ");
  Serial.print(nilai);
  Serial.print("  ");
  Serial.print("output: ");
  Serial.print(output);
  delay(200);
  Serial.print("\n");
}

5. Video [kembali]


Penjelasan rangakaian :
Pada rangakain percobaan 3 ini, komponen yang digunakan adalah arduino, potensiometer dan motor DC. Dengan rangkaian ini kita dapat mengatur kecepatan dari motor DC. Potensiometer merupakan alat yang digunakan sebagai pengantar nilai resistansi, dimana saat nilai resistansi naik maka motor DC akan bergerak cepat sebaliknya jika nilai resistansi rendah, maka motor DC akan bergerak kambat.
Pada rangkaian Kaki tengah potensiometer dihubungkan ke pin A0 dari arduino karena sinyal yang akan diinputkan berupa sinyal analog. Kemudian, output motor dc diambil dari pin 9 arduino karena pin yang bisa digunakan untuk PWM adalah pin 3,5,6,9,10,11. Jadi prinsipnya adalah disaat kaki tengah potensiometer diturunkan ke arah bawah mendekati kaki yang terhubung ke ground maka kecepatan motor akan berkurang hingga berhenti, karena hambatan tegangan power pada potensi menjadi besar sedangkan hambatan ke ground kecil, sehingga menyebabkan nilai tegangan yang didapat adalah 0 volt. Sebaliknya, Saat kaki tengah potensiometer dinaikan ke arah atas mendekati kaki yang terhubung ke power  maka kecepatan motor akan bertambah, karena hambatan tegangan power pada potensi menjadi kecil sedangkan hambatan ke ground besar, sehingga menyebabkan nilai tegangan yang didapat adalah nilai pada power yaitu mendekati nilai max power yang digunakan dan motor akan bergerak semkin cepat.

6. Kondisi [kembali]
Analisa percobaan 3

1.      Bagaimana pengaruh potensiometer terhadap kecepatan motor?

Jawab:

Potensiometer disini menyebabkan terjadinya perubahan kecepatan pada motor DC. Potensiometer merupakan sebuah resistor variabel yang nilai resistansinya dapat di atur dengan cara memutar tuasnya. Pada rangkaian ini potensiometer berpengaruh terhadap kecepatan motor. Semakin besar nilai potensiometer maka semakin besar nilai resistansinya sehingga kecepatan motor akan menjadi lebih cepat, sebaliknya semakin kecil nilai potensiometer maka semakin kecil nilai resistansinya sehingga kecepatan motor menjadi lebih lambat. Atau saat potensiometer diturunkan ke arah mendekati groun makan kecepatan motor akan berkurang dan begitupun sebaliknya.

2.   Bagaimana cara menghubungkan kaki kaki potensiometer?

Jawab:

Potensiometer memiliki 3 kaki, yaitu kaki yang akan dihubungkan ke vcc, ground, dan outputnya. Kaki 1 atau 3 bisa dihubungkan ke vcc atau ke ground salah satunya. Apabila kaki 1 dihubungkan ke vcc, maka kaki 3 dihubungkan ke ground, sebaliknya apabila kaki 3 dihubungkan ke ground, maka kaki 1 dihubungkan ke vcc. Selanjutnya kaki 2 dihubungkan ke yang akan menerima output berupa nilai resistansi dari potensiometer. Nilai resistansi pada potensiometer ini akan semakin besar ketika diputar/digeser kearah kaki yang dihubungkan ke ground dan akansemakin kecil ketika diputar/digeser kearah kaki yang dihubungkan ke vcc.

Rangkaian Simulasi - download
Video Simulasi - download
Listing Program - download
Datasheet Motor DC - download
Library Arduino - download
File HTML - downlaod

Percobaan 2

[menuju akhir]


1. Komponen [kembali]

1. Arduino

2. IM35


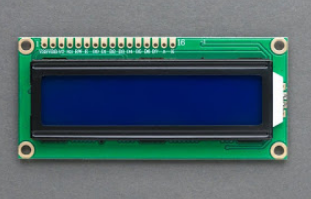
3. LCD

2. Rangkaian Simulasi [kembali]

Gambar 1. Rangkaian Percobaan 2

3. Flowchart [kembali]

Gambar 2. Flowchart Program Arduino

#include <LiquidCrystal.h>
#define LM35 A0
LiquidCrystal lcd(2,3,4,5,6,7);
int nilaiSuhu;


void setup() 
{
pinMode(A0, INPUT);
lcd.begin(16,2);
}

void loop() 
{

nilaiSuhu=((5*analogRead(LM35)*100.00)/1024);
lcd.clear();
lcd.setCursor(0,0);
lcd.print("LM35 Sensor Suhu");
lcd.setCursor(0,1);
lcd.print(nilaiSuhu);
delay(100);
}

5. Video [kembali]

Penjelasan rangkaian :
Rangkaian ini terdiri dari LM35, Arduino, dan LCD yang nantinya akan menampilkan nilai suhu pada LM35. Lm35 ini mengukur suhu dan mengeluarkan tegangan kemudian masuk ke pin A0 sebagai inputannya yang akan dikonversikan ADC lewat Arduino sesuai program yang telah dibuat. Kemudian dari Arduino keluar sebagai output dari dari kaki - kaki pin yang di hubungkan ke LCD untuk menampilkan suhu yang diukur dari LM35 tadi. 

6. Kondisi [kembali]
Analisa percobaan 2

1.     Apa yang terjadi jika kaki LM35 terbalik dihubungkan antara vcc dan ground?

Jawab:

Apabila kaki LM35 dihubungkan terbalik antara vcc dan ground pembacaan dari LM35 menjadi error atau  dikatakan tidak benar yang menunjukkan nilai 499 pada lc dapabila nilai suhu yang bernilai positif. Ketika pembacaan nilai pada LM35 menjadi negatif, lc tidak akan menunjukkan nilai kurang dari 499 tergantung nilai negatifnya. Contohnya pada saat suhu -10o pada lc dakan ditampilkan 489. Jadi apabila di balikkan antara Vcc dan ground maka nilai yang terukur tidak sesuai dengan yang seharusnya atau disebut juga error.

2.  Bagaimanajika output lm35 dihubungkan di pin 1 arduino?

Jawab:

LM35 adalah sebuah IC yang mampu untuk mengkonversi nilai suhu sekitar yang dibacanya menjadi keluaran dalam bentuk tegangan listrik. LM35 ini menerima inputan analog. Sedangkan untuk Pin 1 arduino merupakan pin digital  pada arduino, pin digital ini hanya mampu membaca nilai 1 atau 0. Output dari LM35 yang berupa tegangan listrik merupakan sebuah sinyal analog yang mempunyai nilai disetiap nilai waktu. Jika output dari LM35 ini dihubungkan di pin 1 arduino, maka pin digital tidak akan terbaca keluaran analog dari LM35 yang nantinya hanya akan menampilkan nilai 0 pada LCD.  Oleh karena itu sinyal keluaran analog seperti LM35 harus dihubungkan ke pin yang diawali huruf A pada arduino (A0-A5). Pin (A0-A5) ini merupakan pin ADC yang mampu mengkonversikan nilai analog kenilai digital agar memudahkan pembacaan pada arduino.


Rangkaian Simulasi - download
Video Simulasi - download
Listing Program - download
Datasheet LM35 - download
Datasheet LCD - download
Library Arduino - download
File HTML - downlaod